个人简介
龙诗科,男,1991年12月出生,博士,现为桂林航天工业学院航空宇航学院科研副院长,具有高级工程师和副教授双职称。主要研究方向包括航空航天领域无人机智能控制、工业机器人智能控制与碰撞检测、无人系统集群控制等,长期从事无人机飞控、机器人智能感知与控制、无人系统协同控制等方向研究与工程应用工作,具有近10年无人机与机器人控制领域研发经验。近年来主持广西重点研发计划项目、广西自然科学基金项目、中国高校产学研创新基金项目、广西高校中青年教师科研基础能力提升项目及桂林航天工业学院启航学者人才计划项目等多项科研项目;作为主要成员参与国家自然科学基金项目“大机动敏捷飞行器鲁棒智能解耦控制技术”及多项广西重点研发计划项目。已发表或录用SCI/ESCI/EI检索论文14篇,其中包括 Neural Networks、Control Engineering Practice、IEEE/ASME Transactions on Mechatronics 等领域高水平期刊论文,并获2024 ICGNC最佳会议论文;获广西科技进步奖三等奖1项。申请/授权发明专利多项,其中已授权发明专利4项,授权实用新型专利2项,登记软件著作权1项。本人还担任担任中国自动化学会无人飞行器自主控制专委会委员和中国航空学会制导、导航与控制专委会委员。 IEEE/ASME Transactions on Mechatronics、Nonlinear Dynamics 等国际期刊审稿人。
学习经历
2020/09-2024/07:桂林电子科技大学,仪器科学与技术专业,博士,导师:党选举
2013/09-2016/03:北京航空航天大学,控制科学与工程专业,硕士,导师:李惠峰;
2009/09-2013/06: 西北工业大学, 测控技术与仪器专业,本科,导师:李岁劳;
工作经历
2025.05- 至 今 桂林航天工业学院(航空宇航学院) 科研副院长
2018.07-2025.05 桂林航天工业学院 专任教师
2017.08-2018.06 杭州海康机器人股份有限公司 无人机产品经理
2016.07-2017.07 上海拓攻机器人有限公司 飞控算法工程师
2016.03-2016.07 长沙中部翼天智能科技有限公司 飞控算法工程师
主要研究方向
航空航天领域无人机智能控制、无人系统集群控制、工业机器人智能控制与碰撞检测。
主要成果(论文、专利、奖励)
[1] Long S , Dang X , Liao Y ,et al.NNFM: A Novel Neural Network Modeling Approach for Robot Flexible Joints Friction Considering Abrupt Nonsmooth Properties[J].IEEE/ASME Transactions on Mechatronics, 2 026, PP(99):1-11.DOI:10.1109/TMECH.2026.3696633. (IF:7.3,SCI收录,中科院1区Top, 第一唯一作者)
[2] Long S, Dang X, Nie W, Sun S, Wang Y. A novel two-degree-of-freedom fractional-order momentum observer for manipulator interaction torque estimation[J]. Control Engineering Practice, 2026, 168: 106675. (I F:4.6,SCI收录,中科院2区Top,第一唯一作者)
[3] Long S, Dang X, Huang J. FOESO-Net: A specific neural network for fast sensorless robot manipulator torque estimation[J]. Neural Networks, 2023, 168: 14-31. (IF:7.7,SCI收录,中科院1区Top,第一唯一 作者)
[4] Liu Z , Tang Z , Long S ,et al.Multi-UAV Formation Control Method Merging 3-D Virtual Tube Framework[J].IEEE Transactions on Aerospace and Electronic Systems, 2026, PP(99):1-16.DOI:10.1109/TAES.202 6.3704957. (IF:7.0,SCI收录,中科院2区Top, 共同第一作者)
[5] Long, Shike, X. Dang , and S. Sun . "An Improved Adaptive Super-Twisting Momentum Observer to Estimate External Torque for a Robot Manipulator." Journal of Intelligent & Robotic Systems: Theory & Application (2023). (IF:3.3,SCI收录,JCR 2区,第一唯一作者)
[6] Long, Shike, Xuanju Dang, Shanlin Sun, Yongjun Wang, and Mingzhen Gui. 2022. "A Novel Sliding Mode Momentum Observer for Collaborative Robot Collision Detection" Machines 10, no. 9: 818. https://doi.org/10.3390/machines10090818. (IF:2.89,SCI收录,JCR 2区,第一唯一作者)
[7] Long, Shike, et al. "Novel Fractional-Order ESO-Based Distributed Control for Multi-Agent Systems to Pass a Curve Virtual Tube with Matched and Mismatched Disturbances." Guidance, Navigation and Control 5.01 (2025): 1-20. (IF:1.9,ESCI收录,第一唯一作者)
[8] Long, Shike, et al. "Novel Fractional-Order ESO Based Distributed Control Within a Curve Virtual Tube for Multi-agent Systems." International Conference on Guidance, Navigation and Control. Singapore: Springer Nature Singapore, 2024. (2024 ICGNC最佳会议论文,第一唯一作者)
[9] Cao J, Long S, Liu H, et al. Predicting the acute pancreatitis severity with multi-machine learning models: constructing an online prediction platform[J]. Frontiers in Cellular and Infection Microbiology, 2026, 16: 1760036. (IF:4.8,SCI收录,中科院 2区,共同第一作者)
[10] 龙诗科,孙山林,赵海盟.基于滑模和ESO的四旋翼飞行器遥感机动观测姿态控制[J].地球信息科学学报,2019,21(04):532-541.(EI检索,第一唯一作者)
[11] Cao, J., Long, S., Liu, H., Chen, F. A., Liang, S., Fang, H., & Liu, Y. (2025). Constructing a prediction model for acute pancreatitis severity based on liquid neural network. Scientific Reports, 15(1), 16655. (IF:3.9,SCI收录,JCR 2区,共同第一作者)
[12] Quan M, Lan B, Long S, et al. A Distributed Reinforcement Learning Method for Output Consensus of Heterogeneous Multi-Agent Systems with Event-Triggered Mechanisms[J]. Aerospace, 2026, 13(6): 487. (IF:2.2,SCI收录,中科院 3区)
[13] Qian L , Sun S , Long S .ConvGRU Hybrid Model Based on Neural Ordinary Differential Equations for Continuous Dynamics Video Object Detection[J].Electronics (2079-9292), 2025, 14(10).DOI:10.3390/electronics14102033.(IF:2.6,SCI收录,中科院 3区)
[14] He D, Sun S, Long S, et al. Attitude control of quadrotor UAVs based on single-neuron fractional-order ESO[J]. Aerospace Control, 2026, 44(4): 73-83.
专利情况:
[1].龙诗科;党选举;孙山林; 机械臂碰撞检测方法、装置、设备及存储介质;2025.07.15, 中国,ZL202210663048.5(国家发明,已授权)
[2].龙诗科;党选举;孙山林; 机械臂干扰力矩估计方法、装置、设备及存储介质;2025.07.11, 中国,ZL20221 0687488.4(国家发明,已授权)
[3]尹亮亮;龙诗科;李少斌;张羽; 基于滑模控制律和ESO的四旋翼飞行器姿态控制方法及系统;2020.11.10, 中国,ZL201610884994.7(国家发明,已授权)
[4].尹亮亮;龙诗科;李少斌;张羽; 一种基于扩展卡尔曼滤波的无人机角加速度估计方法及装置;2019.7.26,中国,ZL201611169133.7(国家发明,已授权)
[5].龙诗科;郭鲁兴;李阳;傅瑞彬;蔡睿贤;一种垂直起降固定翼无人飞行器;2022.10.18,中国,ZL202222733497.0(实用新型,已授权)
[6].龙诗科;蒋奇航;包友南;侍江烽;陆森良;一种基于英伟达Jetson-Nano的整合电路板;2021.4.20,中国,ZL202021808281.0(实用新型,已授权)
学术奖励:
[1]. 龙诗科(9/10),面向水域环境的高精无人监测关键技术及应用,广西区人民政府,科技进步奖三等奖,2023。
主要科研项目
[1]. 广西重点研发计划项目, 桂科FN2600640278,基于可见光和红外融合的无人机电力设施精细化巡检关键技术研究与应用,2026.04-2029.03,40万,在研,主持;
[2]. 广西自然科学基金项目, 2026GXNSFHA00640338,基无人机的轻量化神经网络实时建模及非线性未知干扰自适应估计研究,2026.04-2029.03,10万,在研,主持;
[3]. 2021年中国高校产学研创新基金—无人集群协同智能项目,2021ZYA03003,基于观测器的多无人机协同目标环绕控制研究,2022.09-2024.12,20万,已结题,主持
[4]. 2021年广西高校中青年教师科研基础能力提升项目,2021KY0793,基于干扰观测器的控制理论在无人机中的应用基础研究,2021.01-2022.12,2.5万,已结题,主持
[5].国家自然科学基金,地区级基金,6196020471,大机动敏捷飞行器鲁棒智能解耦控制技术,2020.01-2023.12,39万,已结题,主要参与;
[6].广西重点研发计划项目, 桂科AB25069501,基于无人机自动组网的运河智能巡检系统关键技术研究与应用示范,2025.03-2028.03,200万,在研,主要参与;
[7].广西重点研发计划项目, 桂科AB24010110,大尺度复杂密闭空间智能无人巡检系统研发及应用,2024.05-2027.04,150万,在研,主要参与;
[8].广西重点研发计划项目,桂科AB21196066,漓江流域空-天-地-水一体化生态环境智能监测网络系统建设与示范应用,2021.10-2024.09,300万,在研,主要参与;
[9].广西科技基地和人才专项, 桂科AD22035141,与刘永才院士合作开展水质监测无人机应用系统研发,2022.04-2025.04,60万,在研,主要参与;
[10].桂林市重点研发计划项目, 20210206-3,天地协同式智慧果园植保系统,2021.07-2024.07,20万,在研,主要参与;
[11]. 2023年桂林航天工业学院启航学者C类人才计划基金项目,面向复杂非线性环境下的工业机器人干扰状态估计及碰撞的快速检测研究,40万,在研,主持;
课题组科研环境
课题组有一个集群实验室平台和多套带有SLAM功能的四旋翼无人机。
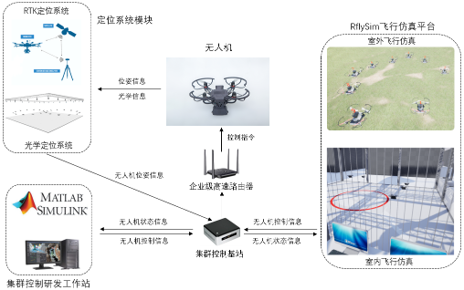
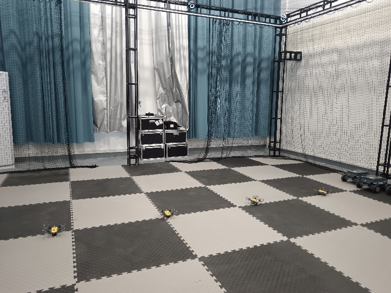
集群实验室硬件平台包含室内动捕系统、10架室内无人机平台、5台无人机车平台,室内动捕系统包含10台运动捕捉摄像机、图像定位处理工作站和集群控制站。
招生要求
🔹希望你
数学基础较好,有一定 C/C++ 编程基础;会 ROS、PX4开源飞控更佳。
👉 不会ROS/PX4也没关系,进组后可以慢慢学!
相比“现在会多少”,我们更看重:态度端正、学习主动、喜欢编程、愿意动手做实验,对无人机和控制方向真正感兴趣。
🔹 你将获得
✅ 良好的研究生学习与科研环境
✅ 参与科研项目、算法仿真及无人机实验机会
✅ 有机会参加国内学术会议和交流活动
✅ 优秀且有读博意愿的同学,可推荐至985高校相关团队继续攻读博士
导师长期从事无人机飞控、无人系统协同控制等研究,具有丰富科研与工程实践经验。
联系方式
📧 邮箱:longshike2010@163.com
📢 课题组公众号:微信搜索 “桂航集群控制研究组”
欢迎对无人机、飞控、控制算法、集群协同感兴趣的同学联系!

